
Capteur de fin de course : rôle, types et réglage
 David
•
1 novembre 2026
Dans un atelier, le moindre arrêt au bon moment évite souvent une casse coûteuse. Le capteur de fin de course est un élément simple, mais essentiel, qui détecte une position extrême et signale qu’il faut stopper un mouvement. Il est au cœur de nombreux automatismes, où il permet de sécuriser les déplacements, de limiter les efforts mécaniques et de guider la commande. Bien réglé, il garantit un fonctionnement fiable et facilite la protection des équipements, tout en restant facile à comprendre pour vous.
Rôle et réglage du capteur de fin de course
- Le capteur de fin de course détecte qu’une pièce mobile a atteint sa limite de déplacement. Il envoie alors une information au système de commande pour arrêter, inverser ou valider la position atteinte.
- L’interrupteur de fin de course agit quand un mouvement arrive en butée. Il protège la course mécanique en évitant de forcer sur une partie mobile et en aidant l’équipement à rester dans sa zone prévue.
- La détection repose sur un changement d’état du contact au moment où la position extrême est atteinte. Le circuit peut alors couper le courant ou modifier l’action de l’actionneur, puis revenir à son état initial quand le mouvement repart.
- Deux logiques de contact sont citées : normalement ouvert et normalement fermé. Dans le premier cas, le circuit se ferme au déclenchement ; dans le second, il s’ouvre et coupe l’action de la machine.
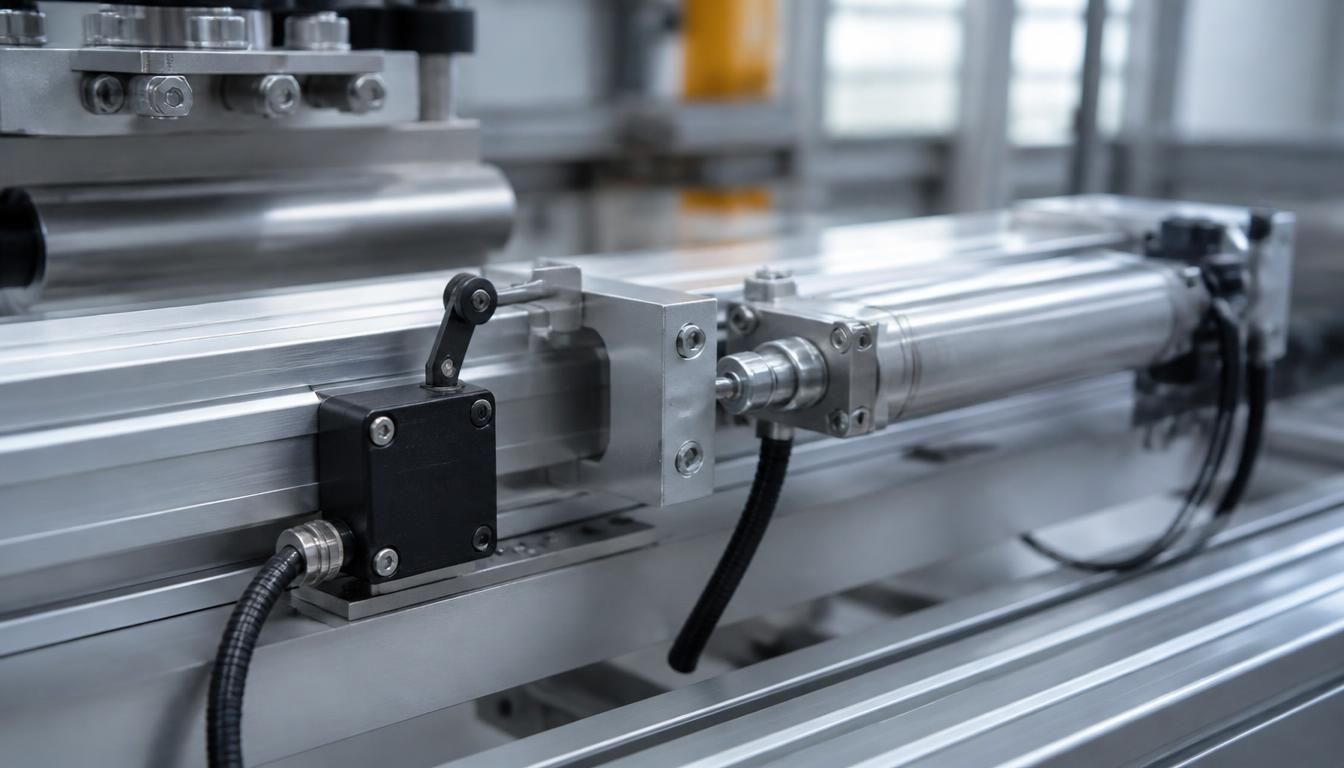
- Les modèles mécaniques les plus courants sont le poussoir, le levier et le galet. Le poussoir convient aux contacts frontaux, le levier aux mouvements décalés et le galet réduit le frottement sur les objets mobiles.
- Le capteur protège des portes motorisées, convoyeurs, ascenseurs et bras mécaniques. Il limite les dépassements de course, les chocs de butée et les surcharges, tout en arrêtant un objet au bon emplacement ou à la bonne hauteur.
Le capteur de fin de course désigne un dispositif de détection qui agit quand une pièce mobile atteint sa limite. Dans une porte motorisée, un convoyeur ou un axe de machine, il joue un rôle discret mais décisif. Cet article vous explique son fonctionnement, ses types, ses usages, les critères pour le choisir et les bonnes pratiques d’installation, avec des repères concrets pour mieux comprendre ce petit interrupteur de sécurité.
Comprendre le rôle d’un interrupteur de fin de course
Un interrupteur de fin de course est un dispositif qui réagit quand un mouvement atteint sa limite. Dans une machine, il marque la fin d’un déplacement et évite de forcer sur une partie mobile. Le vocabulaire peut sembler technique, mais l’idée reste simple : un contact change d’état au moment de la fin de course, puis envoie une information utile au système de commande. Cette fonction protège la course mécanique et aide l’équipement à rester dans sa zone prévue.
Dans la pratique, l’interrupteur intervient dès qu’une pièce arrive en butée. Par exemple, un chariot peut s’arrêter en bas de course, une porte peut se bloquer en ouverture complète, et un axe peut cesser son avance avant d’endommager le mécanisme. La fin du déplacement devient alors un repère clair pour le système, qui sait quand couper l’énergie ou relancer une séquence. Le dispositif reste donc simple, mais sa fonction est centrale.
Une définition simple pour débuter
Un interrupteur de fin de course est un petit dispositif de détection placé sur une trajectoire mécanique. Il se déclenche lorsque la course atteint un point précis. Dans un atelier, vous le retrouvez souvent sur des machines qui doivent s’arrêter sans hésitation, car la fin du mouvement doit être reconnue rapidement. Son intérêt est de transformer un contact physique en information exploitable. Cette fonction de base explique pourquoi on l’emploie autant sur des systèmes simples que sur des ensembles plus complexes.
La différence entre capteur et interrupteur
Le mot capteur désigne la fonction de détection, tandis que l’interrupteur décrit l’organe qui ouvre ou ferme le circuit. Dans la conversation courante, les deux termes se mélangent souvent, mais la distinction reste utile. Un capteur peut être purement mécanique, alors qu’un interrupteur de fin de course agit directement sur un contact. Dans un système industriel, cette nuance aide à comprendre la logique de commande, surtout quand la fin de course doit être reliée à une entrée électrique précise.
Le rôle de la fin de course dans un système
La fin de course sert de repère de sécurité et de précision. Elle indique au système quand arrêter un mouvement, quand inverser un déplacement ou quand valider une position atteinte. Ce dispositif évite qu’un moteur continue à pousser alors que la butée est déjà atteinte. Dans une machine automatisée, cette information protège la mécanique, réduit l’usure et améliore la cohérence du cycle. C’est souvent la partie la plus simple du système, mais aussi l’une des plus importantes.
- Dans une porte coulissante, la course s’arrête quand le vantail arrive au point prévu.
- Sur un convoyeur, la fin du trajet déclenche l’arrêt d’un chariot ou d’un poussoir.
- Sur une machine d’assemblage, le contact indique qu’une partie mobile a atteint sa position limite.
- Dans un bras automatisé, la détection évite le dépassement d’amplitude.
Comment la détection de position déclenche l’arrêt
Le fonctionnement d’un capteur de position limite repose sur une logique très directe : quand l’organe mobile touche le point prévu, le circuit change d’état. Cette action envoie un signal au système de commande, qui peut alors couper le courant ou modifier l’action de l’actionneur. Le principe paraît élémentaire, mais il conditionne la fiabilité de toute la machine. Sans cette détection, la fin du mouvement serait moins maîtrisée et le circuit électrique risquerait de rester actif trop longtemps.
Dans un fonctionnement classique, la position extrême est atteinte, le contact se déplace, puis le circuit électrique transmet l’ordre d’arrêt. L’actionneur cesse alors sa poussée, ce qui protège le mécanisme et la machine. Quand le mouvement repart dans l’autre sens, le même circuit peut revenir à son état initial et autoriser un nouveau cycle. Le principe de commande reste donc basé sur une lecture claire de la position et sur une action immédiate.
Le principe de détection d’une position limite
Le principe consiste à transformer une position mécanique en information électrique. Le contact se ferme ou s’ouvre lorsque la pièce mobile atteint la fin du trajet. Cette détection peut sembler discrète, mais elle évite bien des incidents. Dans une machine simple, un poussoir peut suffire pour signaler la fin d’une course. Dans un ensemble plus élaboré, le même principe pilote plusieurs étapes du cycle. L’important est que la position limite soit reconnue sans ambiguïté.
La logique électrique dans le circuit de commande
Le circuit électrique d’un interrupteur de fin de course est souvent intégré à une chaîne de commande. Selon la logique choisie, le contact laisse passer le courant ou le coupe. Cette action modifie l’état du circuit et informe l’automate. Le fonctionnement électrique doit rester stable, car une mauvaise lecture peut provoquer un arrêt intempestif ou un dépassement de position. Dans une machine industrielle, la cohérence du circuit est donc aussi importante que la robustesse du composant.
La séquence d’arrêt d’un actionneur
La séquence commence quand l’actionneur approche de la fin de course. Le contact est atteint, le signal change, puis le courant n’alimente plus l’effort de déplacement. La machine s’arrête à la bonne position, sans forcer sur la butée. Si le système doit repartir, le retour du contact autorise une nouvelle action. Cette logique simple explique pourquoi ce type de dispositif reste très utilisé dans les automatismes de base comme dans les lignes plus techniques.
Dans un montage de commande, on rencontre souvent deux logiques de contact. Le tableau ci-dessous résume l’essentiel pour comprendre le comportement d’un circuit électrique de fin de course.
| Logique | Effet sur le circuit |
|---|---|
| Contact normalement ouvert | Le circuit se ferme au déclenchement et laisse passer le courant. |
| Contact normalement fermé | Le circuit s’ouvre au déclenchement et coupe l’action de la machine. |
Les principaux types de capteurs utilisés en pratique
Un capteur de fin de course existe en plusieurs variantes, et le type choisi dépend surtout de l’objet à détecter, de la place disponible et de la robustesse attendue. Le fonctionnement mécanique reste courant, car il offre un retour franc et facile à exploiter. Dans beaucoup de produits, le poussoir est la forme la plus visible, mais d’autres composants comme le levier ou le galet répondent à des besoins différents. Le bon type dépend donc de l’usage réel, pas seulement du catalogue.
En atelier, on choisit souvent un interrupteur selon la forme de l’objet mobile et la manière dont il touche le dispositif. Un poussoir convient à une pression directe, alors qu’un galet supporte mieux un guidage en glissement. Le produit final doit rester fiable malgré les répétitions, car la fin de course est sollicitée de nombreuses fois. C’est ce qui explique la diversité des modèles disponibles sur ce composant.
Le capteur mécanique à poussoir
Le capteur mécanique à poussoir est un type très répandu. L’objet mobile vient appuyer sur la tête du poussoir, ce qui déclenche l’interrupteur. Ce dispositif est apprécié pour sa simplicité et sa lecture immédiate. Dans une petite machine, il suffit parfois d’un contact franc pour signaler la fin du mouvement. Le poussoir supporte bien des usages répétitifs, à condition que l’alignement soit correct et que la pression reste compatible avec le composant.
Les variantes à levier et à galet
Les variantes à levier et à galet offrent plus de souplesse quand l’objet ne pousse pas de face. Le levier permet de capter un déplacement latéral, tandis que le galet réduit le frottement lors du passage. Ce type de dispositif est utile quand la course n’est pas parfaitement rectiligne. Dans certains produits, le galet améliore la durée de vie du composant, surtout si la fin de course est sollicitée plusieurs centaines de fois par jour. Le choix dépend donc du mouvement réel.
Choisir un type selon l’usage
Pour choisir un type, il faut regarder la forme de l’objet, la fréquence d’actionnement et la place disponible. Un interrupteur à poussoir convient à un contact direct, alors qu’un levier ou un galet s’adapte mieux à une trajectoire décalée. Le dispositif doit aussi résister à l’environnement, surtout si la fin de course travaille près de poussières ou de vibrations. Un exemple simple : sur une petite porte technique, le poussoir suffit souvent, tandis qu’un convoyeur préfère un galet plus tolérant.
- Le poussoir convient aux contacts frontaux et aux arrêts nets.
- Le levier s’adapte aux mouvements décalés ou inclinés.
- Le galet limite le frottement sur les objets mobiles.
- Le modèle mécanique reste robuste pour une utilisation répétée.
- Le choix dépend aussi de la forme du produit à surveiller.
Où le capteur protège vraiment la machine
La sécurité d’une machine dépend souvent d’un repère simple placé au bon endroit. Le capteur de fin de course protège l’équipement quand une porte, un chariot ou un bras mobile atteint sa limite. Dans une application industriel, il évite les chocs de butée, les surcharges et les efforts inutiles sur le moteur. Cette fonction reste discrète, mais elle joue un rôle essentiel dans la protection des organes mécaniques et dans la continuité de service.
On utilise ce dispositif dans des contextes très variés, car la fin de course permet de maîtriser un mouvement sans ajouter de complexité. Une porte motorisée peut s’arrêter avant d’écraser un objet, une machine peut cesser sa course avant de forcer, et un actionneur peut revenir à une position sûre. Cette application est fréquente dès qu’il faut allier précision et sécurité dans un environnement industriel.
Les usages les plus fréquents en automatisation
Les usages les plus fréquents concernent les portes, les convoyeurs, les ascenseurs et les bras mécaniques. Dans chaque application, le dispositif signale la fin du déplacement et évite un dépassement dangereux. Sur une porte, il confirme l’ouverture ou la fermeture complète. Sur un convoyeur, il valide l’arrivée d’un objet à l’emplacement prévu. Dans un système industriel, cette logique simple améliore la sécurité sans compliquer la commande.
La protection contre les dépassements de course
La protection contre les dépassements de course repose sur un arrêt au bon moment. Si la machine continue trop loin, l’actionneur peut forcer et endommager la structure. Le capteur coupe alors l’effort avant la zone critique. Cette fonction est particulièrement utile quand la fin de course doit être répétée des milliers de fois. Le dispositif agit comme une barrière discrète, mais il évite souvent une panne plus coûteuse qu’un simple remplacement de composant.
Les cas d’usage en porte et en convoyeur
Dans une porte motorisée, la sécurité dépend du réglage de la position d’arrêt. Le capteur doit signaler la fin du mouvement avant que la porte n’insiste sur sa butée. Sur un convoyeur, il peut arrêter un objet à l’endroit exact pour le transfert suivant. L’application industrielle devient alors plus fluide et plus fiable. Utiliser ce composant dans ces deux cas permet de garder une commande simple tout en protégeant la machine et les personnes à proximité.
- Sur une porte, il limite le risque d’écrasement en fin de course.
- Sur un convoyeur, il stoppe un objet au bon emplacement.
- Sur un ascenseur, il valide l’arrêt à la bonne hauteur.
- Sur un bras mécanique, il évite le dépassement de mouvement.
Comment choisir et installer le bon modèle
Choisir un capteur adapté demande d’abord de préciser le besoin réel. La position à surveiller, la fréquence d’usage et le courant admissible orientent le choix du modèle. Dans une machine simple, un poussoir peut suffire, mais une application plus exigeante réclame parfois un composant plus robuste. Le produit doit rester cohérent avec le circuit électrique et avec le type de mouvement à contrôler, sinon la fin de course risque d’être mal interprétée.
Pour bien choisir, il faut aussi regarder l’environnement, la place disponible et la nature de l’objet mobile. Un dispositif trop sensible peut déclencher trop tôt, tandis qu’un modèle mal adapté peut manquer la bonne position. En pratique, le bon choix dépend de l’application, du courant de commande et de la manière dont la machine travaille au quotidien. Un réglage propre évite ensuite beaucoup de désagréments.
Les critères de choix selon l’application
Pour choisir le bon modèle, examinez la vitesse de déplacement, la répétition des cycles, le type d’objet à détecter et la contrainte électrique. La machine doit pouvoir utiliser le composant sans surcharge. Le besoin de précision compte aussi : une fin de course sur une porte n’exige pas la même finesse qu’un axe de positionnement. Enfin, il faut vérifier que le produit supporte le courant prévu et qu’il s’intègre au circuit sans adaptation lourde.
Le bon positionnement dans la machine
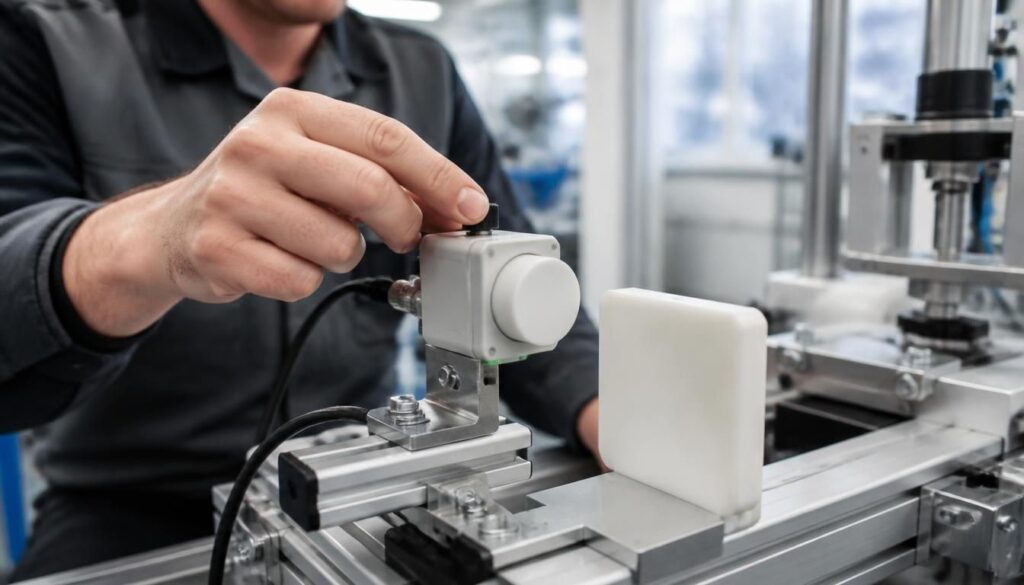
Le positionnement doit placer le poussoir ou le contact exactement là où la position limite est atteinte. Si le composant est trop loin, la course continue trop longtemps. S’il est trop proche, l’arrêt arrive avant la bonne position. Dans une machine, l’alignement doit donc être testé à vide puis en charge. Cette étape simple évite des déclenchements erratiques et améliore la fiabilité du système dès les premiers essais.
Les erreurs d’installation à éviter
Les erreurs les plus courantes sont un mauvais angle, un serrage insuffisant, une fixation trop souple et un réglage approximatif du circuit. Un interrupteur mal aligné peut user prématurément le composant et fausser la détection de fin de course. Pour utiliser ce produit correctement, il faut aussi vérifier la course réelle de la machine et laisser une marge de sécurité. Un contrôle manuel avant mise en service reste souvent le meilleur réflexe.
- Vérifier la position exacte avant le serrage définitif.
- Contrôler la compatibilité entre le courant et le circuit.
- Tester plusieurs cycles pour valider la course.
- Éviter tout frottement parasite sur le poussoir.
Limites, entretien et différences avec d’autres détecteurs
Un interrupteur de fin de course a une limite mécanique claire : il fonctionne par contact, donc il s’use avec le temps. Cette partie mobile doit rester propre et bien réglée pour conserver sa fonction. Dans certaines application, la poussière, les vibrations ou l’humidité peuvent perturber la sécurité du dispositif. Le composant reste fiable, mais il demande un minimum de suivi pour que la fin du mouvement soit toujours reconnue au bon moment.
La machine doit aussi être surveillée sur le plan de l’alignement. Si le contact se décale, la fin de course peut devenir imprécise. Un exemple fréquent est celui d’une porte qui force légèrement parce que le réglage a bougé. Dans ce cas, la sécurité baisse, même si le dispositif fonctionne encore. L’entretien régulier évite ce genre de dérive et prolonge la durée de vie du composant.
Les limites mécaniques et environnementales
Les limites mécaniques concernent surtout l’usure du contact, la fatigue du ressort et l’exposition aux chocs. Les limites environnementales apparaissent avec la poussière, l’eau ou les vibrations. Un interrupteur de fin de course mal protégé peut perdre en précision. Pour une machine utilisée en atelier, il faut donc surveiller la propreté du composant et l’état de sa fixation. La sécurité dépend autant du réglage que de la qualité du montage.
Comparer avec d’autres capteurs
Le capteur de proximité détecte sans contact, ce qui réduit l’usure, mais il ne remplace pas toujours un interrupteur de fin de course. L’optique convient à des objets bien visibles, tandis que l’inductif répond surtout aux pièces métalliques. Le contact mécanique reste intéressant quand la position finale doit être ressentie de façon nette. Dans une application simple, la différence tient souvent au besoin de sécurité, à la robustesse attendue et à la nature de l’objet surveillé.
Entretenir et vérifier le bon déclenchement
Pour entretenir le dispositif, il faut vérifier le serrage, nettoyer la partie mobile et tester le déclenchement sur plusieurs cycles. Le composant doit revenir sans point dur et couper l’action au bon moment. Un exemple utile consiste à contrôler la fin de course manuellement après toute intervention sur la machine. Cette vérification rapide améliore la sécurité et évite un arrêt mal réglé. Un interrupteur bien suivi reste simple, fiable et durable dans la plupart des usages.
| Détecteur | Atout principal et limite |
|---|---|
| Interrupteur de fin de course | Déclenchement net, mais usure mécanique à surveiller. |
| Capteur de proximité | Sans contact, mais moins adapté à certaines positions finales. |
| Capteur optique | Très sensible, mais dépend de la visibilité de l’objet. |
| Capteur inductif | Robuste sur métal, mais limité à certains matériaux. |
FAQ – Questions fréquentes sur le capteur de fin de course
À quoi sert un interrupteur de fin de course dans une machine ?
Il sert à signaler la fin d’un mouvement et à arrêter une action au bon moment. Dans une machine, il améliore la sécurité et évite de forcer sur la mécanique.
Comment reconnaître le bon type selon l’application ?
Le bon type dépend de l’objet à détecter, de la position à surveiller et de la fréquence de course. Un poussoir convient souvent à un contact direct, tandis qu’un levier ou un galet s’adapte mieux à un mouvement décalé.
Quelle différence entre un capteur mécanique et un détecteur de proximité ?
Le capteur mécanique fonctionne par contact physique, alors que le détecteur de proximité réagit sans toucher l’objet. Le premier est très net pour la fin de course, le second réduit l’usure.
Où placer le dispositif pour obtenir une détection fiable ?
Il faut le placer exactement au point où la position limite est atteinte, sans trop de marge ni de retard. Un bon réglage garantit un déclenchement stable et répétable.
Quels signes montrent qu’il faut vérifier le réglage ?
Un arrêt trop tôt, un dépassement de course ou un contact irrégulier montrent qu’il faut contrôler le réglage. Une machine qui force légèrement en fin de mouvement mérite aussi une vérification.
Peut-on utiliser ce composant pour sécuriser une porte motorisée ?
Oui, ce composant convient très bien à une porte motorisée, car il indique la fin du déplacement et aide à couper l’action au bon moment. Il participe ainsi à la sécurité du système.
Vous aimerez aussi
 Objets connectés

 Objets connectés
 Objets connectés
 Objets connectés