
Capteur LiDAR : fonctionnement, usages et choix
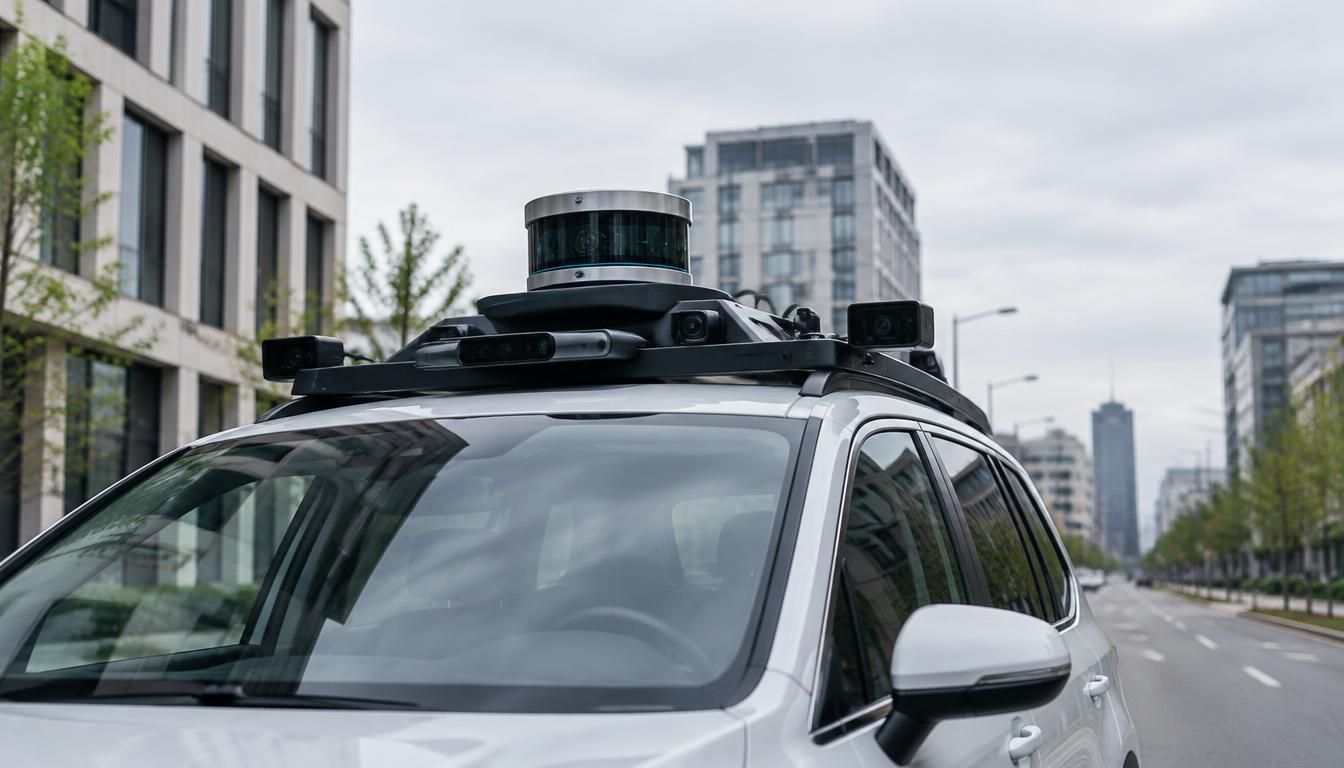
Quand vous cherchez à comprendre une technologie capable de voir sans toucher, le sujet devient vite passionnant. Le capteur lidar désigne un dispositif qui envoie un faisceau laser, capte son retour et transforme ce signal en information utile. Cette approche permet de mesurer des distances avec finesse, de repérer des obstacles et d’analyser un espace en quelques millisecondes. Pour un robot, un véhicule ou un système embarqué, c’est un outil essentiel : il facilite la perception, garantit une lecture rapide de l’environnement et assure des décisions plus fiables, même lorsque la quantité de données à traiter augmente.
Comprendre le principe d’un capteur de distance par laser
Avant de choisir une solution, il faut comprendre comment un capteur de distance par laser fonctionne. Le principe paraît simple, mais la technologie derrière reste très efficace. Le capteur émet un laser, reçoit l’écho réfléchi, puis calcule la mesure à partir du temps de retour ou de l’analyse du signal. Cette technologie aide à mesurer une distance sans contact, ce qui change tout dans un atelier, sur un robot ou dans un petit montage électronique. Le capteur communique ensuite avec un microcontrôleur, souvent via une liaison série UART, afin d’exploiter le code de lecture et de transmettre une mesure rapide.
Dans la pratique, vous pouvez comprendre ce capteur comme un “œil” qui observe sans toucher. Il participe à la perception de l’environnement, détecte une présence et aide à comprendre où se trouve un objet. Un capteur bien intégré communique rapidement avec le microcontrôleur, et le code interprète alors la donnée de distance. Cette technologie reste compatible avec de nombreux projets, à condition de vérifier la liaison, le format de sortie et la logique de traitement.
- Définition simple
- Un capteur lidar mesure une distance grâce à un laser et à l’analyse du signal réfléchi.
- Le capteur émet un laser vers la scène à observer.
- Le faisceau touche un objet puis revient vers le capteur.
- Le capteur communique la donnée au microcontrôleur.
- Le code traite la mesure et calcule la distance.
- La perception de l’environnement devient plus rapide et plus précise.
Imaginez un chariot autonome dans un entrepôt de Toulouse : il avance, s’arrête, puis repart dès qu’un carton apparaît. Le capteur de distance par laser lui donne cette lecture immédiate, sans contact physique. C’est là que la technologie devient concrète : elle permet de mesurer, d’analyser et d’agir en temps réel.
Du faisceau émis à la mesure finale
Le parcours du signal suit une logique très claire. D’abord, le laser part du capteur, puis il se réfléchit sur un obstacle. Ensuite, le capteur communique le retour au microcontrôleur via UART, et le code déduit la distance. Cette chaîne reste rapide, surtout quand le système doit mesurer plusieurs fois par seconde. Dans un petit robot, cette réactivité change la manière de naviguer, car le microcontrôleur peut réagir presque immédiatement. Le code reste simple si la liaison est bien réglée, et la mesure gagne en stabilité.
Pourquoi la liaison série compte autant
Quand vous intégrez ce type de capteur, la liaison série devient centrale. Sans une communication propre, le code lit mal les valeurs et le microcontrôleur interprète une mesure erronée. UART reste une solution compatible avec beaucoup de cartes, car elle communique de façon rapide et fiable. Le code doit toutefois être adapté au débit, au format des trames et à la logique de lecture. Avec une bonne liaison, le système gagne en précision et le capteur transmet des données exploitables sans surcharge inutile.
Les usages concrets qui rendent la technologie utile au quotidien
La technologie lidar ne sert pas uniquement à la robotique avancée. Elle trouve sa place dans une application mobile, dans un robot de service, dans un système industriel ou dans un outil de cartographie. Un robot peut apercevoir une zone encombrée, un téléphone peut offrir une meilleure perception de profondeur, et une machine peut scanner un espace pour éviter un choc. Dans chaque application, le capteur aide à comprendre l’environnement et à permettre une action plus sûre. Le jour où vous voyez un robot contourner une chaise sans hésiter, vous observez déjà une forme de cartographie en temps réel.
Les usages réels se retrouvent dans la robotique, l’industrie et le grand public. Un robot mobile peut scanner un couloir, une application peut offrir une lecture de profondeur, et un système automatisé peut permettre la détection d’obstacles. La cartographie reste utile pour apercevoir une zone inconnue, tandis que la perception en direct aide à agir vite. Ce type de capteur peut aussi offrir une meilleure navigation dans un espace réduit, ce qui est précieux pour un robot domestique ou un outil mobile.
- Navigation autonome d’un robot dans un atelier ou un couloir.
- Détection d’obstacles pour un système mobile en mouvement.
- Cartographie d’une zone pour créer une représentation exploitable.
- Scanner d’un espace en temps réel pour sécuriser l’usage.
- Application mobile ou grand public pour renforcer la perception.
Dans une petite salle de stockage, un robot peut apercevoir une palette, ajuster sa trajectoire et poursuivre sa route. Ce cas pratique montre bien comment la cartographie et la perception se complètent : le système lit la zone, le capteur renvoie la distance, puis l’application décide de l’action à mener.
Robotique, automatisation et environnement mobile
En robotique, la perception d’une zone reste décisive. Un robot mobile doit apercevoir les obstacles, comprendre les passages libres et s’adapter à chaque jour de fonctionnement. Le système embarqué utilise alors la donnée du capteur pour permettre un déplacement fluide. Une application de navigation peut aussi exploiter cette logique pour guider un robot dans un environnement changeant. Ici, la robotique ne se limite pas à bouger : elle consiste à lire l’espace, à l’anticiper et à agir sans heurt.
Quand la cartographie devient un vrai outil d’aide
La cartographie ne sert pas seulement à dessiner un plan. Elle peut offrir une lecture claire d’une pièce, permettre de scanner une zone et aider à apercevoir les zones à risque. Dans une application mobile ou dans un robot, cette fonction donne une vue utile du terrain. Le capteur rend la cartographie plus vivante, car il capte les changements en continu. Vous obtenez ainsi un outil d’aide concret, capable d’orienter une action sans attendre.
Les critères techniques à regarder avant de choisir
Choisir un modèle ne se résume pas au prix affiché en ttc. Il faut prévoir la portée, la précision, le type de sortie, la quantité de données à traiter et le niveau de compatibilité avec votre système. Un petit modèle peut convenir à un projet éducatif, alors qu’un article plus robuste sera préférable pour une utilisation plus exigeante. Avant de prévoir un achat, vérifiez aussi la disponibilité en stock, la rev de la fiche technique, la demande de votre projet et les accessoires nécessaires. Le bon code d’intégration dépend souvent du modèle choisi et du type d’interface prévu.
Un tableau comparatif aide à choisir plus vite, surtout si vous hésitez entre plusieurs références. Notez la portée, la précision en millimètre, le champ de vision, la rapidité de mesure et le prix ttc. Selon la quantité souhaitée, le stock peut varier et la demande aussi. Il vaut mieux prévoir un modèle compatible avec votre microcontrôleur, car un petit accessoire mal adapté peut compliquer l’intégration. Le bon choix repose donc sur une lecture précise de la fiche technique, pas seulement sur le tarif.
| Critère | À vérifier |
|---|---|
| Portée | Distance minimale et maximale mesurable |
| Précision | Erreur en millimètre selon le modèle |
| Interface | UART, USB ou autre liaison compatible |
| Disponibilité | Stock, quantité et délai de demande |
Si vous devez choisir rapidement, commencez par le type de projet, puis regardez la quantité disponible, le prix ttc et la rev du produit. Un article bien documenté évite souvent une mauvaise surprise au moment du code d’intégration.
Portée, précision et champ de vision
La portée définit jusqu’où le modèle peut mesurer, tandis que la précision indique l’écart possible en millimètre. Pour choisir, il faut prévoir l’usage réel : un petit robot n’a pas les mêmes besoins qu’une installation fixe. Le champ de vision compte aussi, car il influence la quantité de scène observée. Un modèle rapide sera utile si vous voulez mesurer souvent et suivre un mouvement sans latence. Là encore, le prix ttc doit être mis en regard de la portée et de la précision.
Ce qu’il faut vérifier sur la fiche technique
Sur la fiche, cherchez le code du modèle, la disponibilité, la rev, la demande maximale et le stock. Vérifiez aussi l’article associé, l’accessoire requis et la quantité recommandée pour votre montage. Un petit oubli dans le code ou dans la rev peut bloquer l’intégration. Avant de prévoir l’achat, comparez le stock réel et la quantité nécessaire. Un modèle bien documenté facilite le code de démarrage et réduit les erreurs d’assemblage.
Intégrer l’appareil dans un système embarqué
Dans un système embarqué, l’intégration commence par l’alimentation, puis par la liaison de données. Le microcontrôleur reçoit les valeurs du capteur via UART ou USB, selon le modèle choisi. Le code doit ensuite lire la sortie, filtrer les mesures et les envoyer vers le reste du système. Un petit accessoire de câblage peut suffire, mais il faut rester compatible avec la tension et le port utilisés. Quand la communication est propre, le système communique sans erreur et la mesure devient exploitable immédiatement.
Un exemple simple aide à comprendre. Vous reliez un microcontrôleur à un modèle compact, puis vous écrivez un code qui lit la sortie série et affiche la mesure. Le système communique en UART, tandis qu’un port USB sert parfois à l’alimentation ou au débogage. Le code doit rester rapide pour suivre les variations, surtout si le capteur est monté sur un robot mobile. Le petit accessoire de connexion n’est qu’un détail, mais il peut changer la stabilité du montage.
Schéma logique d’architecture embarquée : capteur → liaison UART ou USB → microcontrôleur → code de traitement → sortie d’information. Cette chaîne reste simple à concevoir si chaque article du montage est compatible. Le système peut alors exploiter la mesure pour déclencher une action, enregistrer une donnée ou piloter un robot.
Connexion, alimentation et compatibilité
La connexion doit rester claire dès le départ. Un port UART bien identifié, un câble USB adapté et un microcontrôleur compatible évitent bien des erreurs. Le capteur communique souvent de façon rapide, mais le système doit suivre. Si le petit module n’est pas compatible, la liaison devient instable. Vérifiez donc la tension, le sens des fils et le mode de communication avant d’écrire le moindre code. Un montage propre facilite la suite et limite les mauvaises surprises.
Lire et exploiter les données sans se tromper
Le code de lecture doit respecter le format envoyé par le modèle. Une mesure mal interprétée peut venir d’un port mal configuré, d’un article de câblage oublié ou d’un accessoire inadapté. Le système doit traiter la sortie avec méthode : lecture, conversion, vérification, puis affichage. Un code rapide aide à suivre les variations, surtout si le robot bouge. En gardant une logique simple, vous exploitez la mesure sans perdre de temps ni de fiabilité.
Limites, contraintes et bonnes pratiques d’utilisation
Comme toute technologie, celle-ci a ses limites. Le laser peut être perturbé par une surface brillante, une lumière forte, un angle défavorable ou un environnement trop chargé. La perception d’une scène peut alors devenir moins fiable, et la cartographie perdre en netteté. Pour mesurer correctement, il faut prévoir un montage stable, un stock de câbles fiables et un modèle adapté. En pratique, le jour où l’environnement change, la demande de recalibrage augmente. Mieux vaut donc concevoir l’installation avec marge plutôt que de compter sur une lecture parfaite en toutes circonstances.
Voici les points à garder en tête avant d’utiliser cette technologie : elle peut mesurer moins bien sur certaines surfaces, la distance utile dépend du modèle, la cartographie peut être perturbée par des reflets, le jour ou la lumière ambiante influencent parfois la perception, et le stock de pièces de rechange doit être prévu si le système tourne longtemps. Le laser reste performant, mais il faut concevoir l’ensemble avec prudence. Un modèle bien choisi permet d’offrir une mesure plus stable et de sécuriser l’usage.
- Surface trop brillante ou trop sombre.
- Obstacle très fin, difficile à apercevoir.
- Lumière ambiante forte en plein jour.
- Environnement encombré qui perturbe la cartographie.
- Modèle mal réglé ou mal conçu pour l’usage prévu.
Si vous devez mesurer dans un atelier, un couloir ou un espace extérieur, prévoyez toujours une marge de sécurité. Cela permet de concevoir une installation plus robuste et d’offrir une lecture plus fiable au quotidien.
Ce que la technologie fait bien… et ce qu’elle fait moins bien
Cette technologie sait très bien mesurer une distance, surtout quand l’environnement reste stable. Elle permet aussi une perception rapide et une cartographie utile dans de nombreux cas. En revanche, elle fait moins bien face aux surfaces réfléchissantes, aux obstacles fins et aux variations de jour très marquées. Le laser reste précis, mais pas magique. Pour permettre un usage fiable, il faut donc concevoir le système avec des marges et tester plusieurs conditions réelles.
Les bons réflexes pour éviter une mauvaise mesure
Avant de prévoir l’intégration, vérifiez la demande réelle de votre projet, la rev du modèle et le stock disponible. Comparez le ttc, la quantité souhaitée et la disponibilité du modèle choisi. Si vous devez concevoir un montage durable, gardez un article de rechange et un accessoire de secours. Un bon réflexe consiste aussi à prévoir plusieurs essais avant de valider la mesure. Ainsi, vous limitez les erreurs et vous offrez une installation plus fiable.
FAQ – Questions fréquentes sur le sujet
Qu’est-ce qu’un capteur lidar, en termes simples ?
C’est un capteur qui utilise un laser pour mesurer une distance et aider à la perception d’un espace. Il sert souvent à la robotique, à la cartographie et au repérage d’obstacles.
Comment un appareil de mesure laser communique-t-il avec un microcontrôleur ?
Le plus souvent, il communique par liaison UART ou USB. Le microcontrôleur lit le code de sortie, récupère la mesure et l’exploite dans le système.
Quels critères vérifier pour choisir un modèle compatible avec son projet ?
Regardez la portée, la précision en millimètre, la compatibilité de liaison, la rev, le stock, la quantité disponible et le ttc. Un modèle rapide et bien documenté facilite l’intégration.
À quoi sert la cartographie dans une application mobile ou robotique ?
Elle permet de scanner une zone, d’apercevoir les obstacles et d’améliorer la perception en temps réel. Dans une application mobile ou robotique, elle aide à naviguer plus sûrement.
Quelles limites faut-il connaître avant de prévoir une intégration ?
Il faut anticiper les surfaces réfléchissantes, les écarts de distance, les variations de jour et les contraintes du système. Mieux vaut prévoir un modèle adapté, du stock de secours et une liaison fiable.
Vous aimerez aussi
 Objets connectés
 Objets connectés
 Objets connectés
 Objets connectés